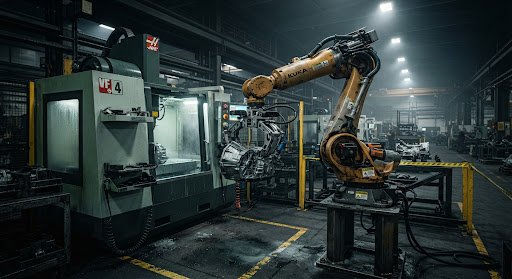
Zakres pracy stanowiska
Typowy cykl może obejmować:
- pobranie detalu z palety, podajnika lub innego ustalonego miejsca;
- rozpoznanie położenia lub orientacji, jeśli wymaga tego podawanie;
- otwarcie i obsługę dostępu do przestrzeni maszyny;
- umieszczenie detalu w uchwycie i potwierdzenie poprawnego mocowania;
- odebranie detalu po operacji;
- przekazanie go do kolejnego etapu, kontroli lub miejsca odłożenia.
Nie wszystkie operacje muszą znajdować się w jednym projekcie. Zakres dobiera się tak, aby nie tworzyć niepotrzebnej złożoności.
Machine tending nie jest samym ramieniem robota. To współpraca robota, chwytaka, podawania, maszyny, zabezpieczeń i reguł obsługi błędów w jednym cyklu.
Kiedy warto analizować wdrożenie
- operacje załadunku i rozładunku są powtarzalne;
- detal ma możliwe do określenia miejsca chwytu;
- masa i wymiary mieszczą się w możliwościach rozważanej konfiguracji;
- maszyna umożliwia bezpieczną integrację dostępu i sygnałów;
- sposób podawania i odbioru można uporządkować;
- kryteria poprawnego cyklu da się opisać i przetestować;
- automatyzacja odpowiada rzeczywistemu problemowi organizacji pracy.
Kiedy nie rekomendujemy tego kierunku
Nie należy zaczynać od zakupu celi, gdy detal nie daje się powtarzalnie chwycić, proces zmienia się niekontrolowanie albo podstawowym problemem jest niestabilna obróbka. Podobnie ostrożnie należy podejść do mocno zdeformowanych, lepkich, giętkich lub nieprzewidywalnie ułożonych obiektów.
Automatyzacja może nie być właściwym pierwszym krokiem także wtedy, gdy:
- brak powtarzalnego sposobu mocowania detalu;
- nie można zapewnić bezpiecznego dostępu robota do maszyny;
- czas przygotowania kolejnych wariantów przewyższa korzyść z automatyzacji;
- wymagany cykl nie pozostawia czasu na pobranie, mocowanie i odbiór;
- nie ma ustalonych zasad reakcji na błąd lub przypadek niejednoznaczny.
W takich przypadkach warto najpierw zmienić organizację podawania, detalu lub procesu.
Co analizujemy przed doborem sprzętu
| Obszar | Dane potrzebne do oceny |
|---|---|
| Detal | Masa, wymiary, materiał, powierzchnia, warianty, miejsca chwytu |
| Podawanie | Położenie, orientacja, pojemniki, palety, tolerowane odchylenia |
| Maszyna | Model, uchwyt, drzwi, dostęp, sygnały, ograniczenia integracji |
| Cykl | Kolejność operacji, takt, czasy pomocnicze, sytuacje wyjątkowe |
| Otoczenie | Przestrzeń, zabrudzenia, temperatura, ruch ludzi i innych urządzeń |
| Bezpieczeństwo | Zagrożenia, dostęp, zatrzymania, zasady pracy i konserwacji |
| Odbiór | Próbki, warunki testów, akceptowane wyniki, sposób dokumentowania |
Analiza zdjęć i parametrów pozwala rozpocząć pracę. Przy niepełnych danych inżynier wskaże, co trzeba zmierzyć, nagrać lub sprawdzić na stanowisku.
Etapy projektu
1. Opis cyklu i kryteriów
Rozpisujemy pracę człowieka i maszyny oraz definiujemy, co oznacza poprawnie wykonany cykl. Uwzględniamy również błędy i przypadki graniczne.
2. Koncepcja mechaniki i podawania
Oceniamy sposób chwytu, orientację detalu, dostęp do uchwytu i miejsce odłożenia. Na tym etapie może okazać się, że potrzebna jest zmiana osprzętu lub organizacji detali.
3. Dobór robota i integracji
Dobór obejmuje wymagania wynikające z masy, geometrii i ruchu, a nie tylko nominalny parametr katalogowy. Osobno ustalamy komunikację z maszyną i otoczeniem.
4. Testy i obsługa wyjątków
Sprawdzamy cykl dla uzgodnionych detali i wariantów. Testy powinny obejmować również sytuacje, w których detal jest źle ułożony, brakuje go albo maszyna nie kończy operacji.
5. Uruchomienie według ustaleń
Harmonogram i zakres prac na stanowisku zależą od wyniku analizy oraz dostępności procesu. Warunki odbioru i dalszej współpracy ustalamy indywidualnie przed realizacją.
AI tylko tam, gdzie jest potrzebna
Elementy AI mogą wspierać rozpoznawanie obiektów lub adaptację do zmienności, ale nie zastępują mechaniki, danych testowych ani oceny bezpieczeństwa. Jeśli zadanie można wykonać stabilnie przy pomocy prostych reguł, taki wariant należy uwzględnić w analizie.